Pirmas dalykas, kurį reikia žinoti: tai nėra programinės įrangos demonstracija. Ankstyvą 2026 m. lapkričio mėn. privatus mėnulio roveris nusileis su aiškiu tikslu paleisti didelius kalbos modelius už Žemės ribų. Misija truks trumpai, bet turi dideles pasekmes. Įsivaizduokite robotinį lauko mokslininką, gebantį skaityti savo jutiklius, prioritetizuoti, ką siųsti namo, ir priimti sprendimus per sekundės dalis, kai radijo tylėjimas padaro žmogaus priežiūrą lėtą arba neįmanomą.
Flip atvyksta su kompiuterine „smegenų“ sistema
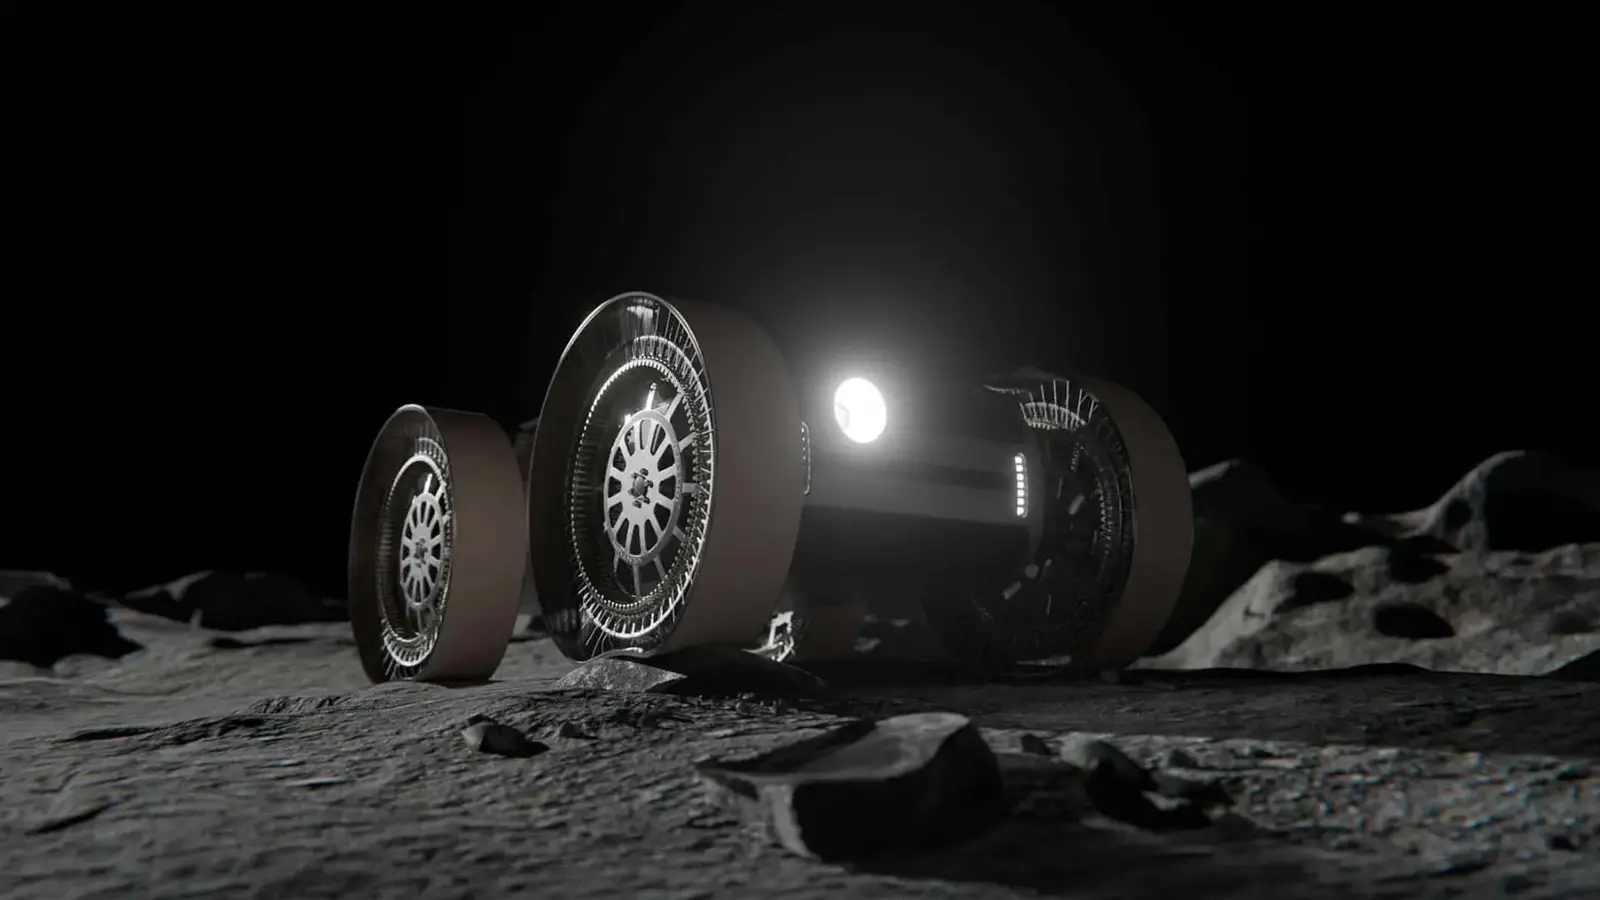
Flip, 480 kg svorio transporto priemonė, kurios pavadinimas reiškia Lanksti Mėnulio Inovacijų Platformą, yra statoma privačios kompanijos Astrolab ir numatyta nusileisti netoli Mėnulio pietų poliaus. Jis veža galingą palydovinį kompiuterį iš Hewlett Packard Enterprise, vadinamą Spaceborne-4. Šis kompiuteris sukurtas vietoje vykdyti reiklųs modelius ir palaikyti didesnį autonomijos lygį nei ankstesni roveriai.
Projektavimo sprendimai yra pragmatiški. Flip naudoja deformuojamus ratus, kad įveiktų nelygią dangą, ir yra pajėgus atlaikyti bent 150 valandų Mėnulio žiaurių naktų. Krovinio sąrašas primena planetos mokslininko norų sąrašą: lidar sistema trimatėms žemėlapiams, įrenginiai vandens ledui aptikti šešėliuose esančiuose krateriuose, bei jutiklis helio-3 izotopo koncentracijos mėnulinėje dirvoje matuoti. Iš viso transporte bus dvidešimt mokslinių priemonių.
Kaip įrenginyje veikiantis DI pakeis Mėnulio tyrinėjimus
Kodėl modelius vykdyti roveryje, o ne Žemėje? Atsakymas: delsimas ir mastas. Ryšys su tolimąja erdve yra lėtas. Komanda išsiųsta iš Žemės gali atkeliauti po kelių ar keliolikos minučių. Toks vėlavimas daugelį užduočių paverčia realaus laiko priežiūros neįmanoma. Vietinis DI gali analizuoti kamerų srautus ir lidar grąžinimus, pasirinkti saugius kelius bei suspausti arba apibendrinti svarbiausius duomenis, kad sumažintų pralaidumą, reikalingą rezultatams siųsti namo.
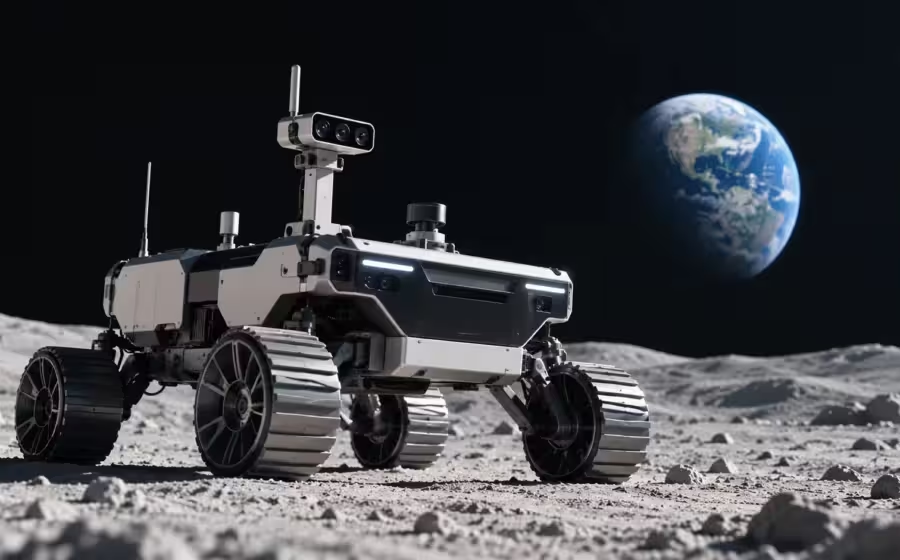
Flip vietoje veikiantys modeliai atliks dvi pagrindines užduotis. Pirma, suvokimas: jie interpretuos kameros vaizdus ir lidar taškų debesis, kad nustatytų pavojus ir mokslinius tikslus. Antra, duomenų atranka: vietoje begalinio telemetrijos srauto roveris gali siųsti trumpas, atrinktas ataskaitas, kurios pabrėžia anomalijas ar atradimus. Dėl to vienetui komunikacijos laiko grįžta daugiau mokslo rezultatų, ir sumažėja misijos valandų, prarastų laukimui instrukcijų.
Aparatūra ir atsparumas
Spaceborne-4 nėra vartotojiškas žaidimų kompiuteris paleistas ant Mėnulio paviršiaus. Tai radiacijai atspari architektūra, kuri derina 64 bitų centrinį procesorių su galingu grafikos procesoriumi paraleliniams darbams atlikti. HPE pasikliauja palaipsnės inžinerijos sprendimais, o ne viso dizaino pertvarkymu: programinės įrangos rutinų pagalba aptinkami krūvį turinčių dalelių smūgiai ir sumažinamas energijos tiekimas bei laikrodžio dažnis, kad būtų mažesnė nuolatinės žalos rizika. Toks požiūris leido ankstesniems Spaceborne vienetams išgyventi ir veikti Tarptautinėje kosminėje stotyje gerokai ilgiau nei tikėtasi.
HPE anksčiau išsiuntė Spaceborne-2 ir Spaceborne-3 į TKS, kur 2025 m. jie vykdė Meta Llama 3.2 kaip dalį neformaliai vadinamos iniciatyvos Space Llama. Astronautai naudojo sistemą eksperimentų planavimui ir duomenų interpretacijai spartinti. Dabar tos pamokos bus išbandytos atšiauresnėmis sąlygomis. Mėnulio paviršius netoli pietų poliaus veikia elektroniką maždaug trigubai didesne kosmine radiacija nei TKS viduje, o temperatūros svyruoja nuo +80 °C saulėtuose plotuose iki -200 °C giliose šešėliuose.
Vis dėlto HPE tikisi, kad Spaceborne-4 veiks per Flip numatytą dešimties dienų misiją. Šiluminė kontrolė, radiatorių plokštės ir programiškai valdomi energijos būsenų režimai veikia kartu, kad kompiuteris išliktų saugiame darbine diapazone.
Praktinės rizikos ir praeities pamokos
Autonomija nėra visagalis sprendimas. Istoriniai pavyzdžiai rodo, kaip operatorių vėlavimai gali peraugti į misijos praradimą. Iš tiesų ankstesni mėnulio roveriai buvo prarasti po to, kai operatoriai siuntė komandas neturėdami pilnos situacinės supratimo, o radijo vėlavimas tokią riziką padidina. Vietinė intelektinė sistema sumažina priklausomybę nuo žemės valdymo, tačiau įveda naujų rizikų: modeliai gali sukurti išgalvotus rezultatus, klaidingai interpretuoti jutiklių triukšmą kaip reikšmingus signalus, arba prioritetizuoti netinkamus duomenis siuntimui namo. Kosmose net maža klaida gali turėti didelių pasekmių.
Roser Almenar, dirbtinio intelekto ir kosmoso teisinės srities tyrėja Valensijos universitete, įspėja, kad šie modeliai dar bręsta. Modelių išvestys turi būti patvirtintos ir patikrintos palyginus su kietaisiais jutiklių matavimais. Saugumo architektūra turi apimti atsargines priemones ir žmogaus įtraukimą į peržiūras kritiniams sprendimams.
Ekspertų įžvalga
Dr. Elena Cruz, planetinės robotikos specialistė, pateikia praktišką požiūrį: "Išplėtotų modelių paleidimas ant roverio keičia mūsų požiūrį į operacijas. Užuot mikromanagavus kiekvieną manevrą, misijų komandos nustatys aukšto lygio tikslus ir lems sistemai vykdyti žemesnio lygio užduotis. Tai sumažina reagavimo laiką ir padidina mokslinį produktyvumą, tačiau reikalauja kruopštaus testavimo ir skaidrių gedimų scenarijų. Reikia žinoti, kada pasitikėti mašina ir kada įsikišti."
Išvada
Flip vienos misijos metu nepakeis visų mėnulio tyrinėjimų, tačiau jis patikrins esminę idėją: ar sudėtingu DI galima patikėti veikti ekstremaliose aplinkose ir priimti teisingus sprendimus, kai Žemė tylėja. Jei bandymai pavyks, architektūra, kurią demonstruoja Spaceborne-4 ir Flip, galėtų išsiplėsti palaikyti ilgalaikes misijas, žmonių vykdomas operacijas Artemis eros tyrinėjimuose ir net robotinius žvalgybinius įrenginius siunčiamus į Marsą ir toliau. Kitas dešimtmetis planetos mokslo srityje bus tiek apie algoritmus ir autonomiją, kiek apie paleidimo priemones ir instrumentus. Flip parodys, ar kalbos modelių paleidimas Mėnulyje yra naudingas įrankis ar tik eksperimentas taikomojo drąsumo srityje.
Palikti komentarą
Komentarai
Komentarų dar nėra. Būkite pirmas.